基于MBSE的工业机器人总体架构设计案例
工业机器人总体架构设计系统层级复杂,需求、功能、分系统与参数强关联,型号迭代频繁。慧创工业机器人总体架构设计智能体以“MBSE 流程方法 + AI 智能体 + 工业知识图谱”三层架构,贯通“用户任务需求—需求分析—架构设计—方案优选”全过程,输出总体逻辑与物理架构模型、参数集及候选方案对比结果。
一、案例概述
客户为某工业机器人及运动控制领域企业,业务涵盖工业机器人、控制系统、伺服驱动等产品及系统解决方案。本案例介绍工业机器人总体架构设计系统如何把一份用户任务描述,经四个业务阶段逐级转化为 SysML v2 架构模型。规则性建模由智能体完成,工程师在四类人工卡点进行确认、评审与选定。
二、案例背景与挑战
客户原有的总体架构设计以组织级模板文档、设计手册与专家评审为主,需求与配置用 Word / Excel 管理,局部环节使用境外 MBSE 建模工具。需求、功能、分系统、参数分散在不同文档中,缺乏形式化追溯链路,变更影响分析依赖人工逐项排查。主要痛点如下:
| 痛点 | 具体表现 |
|---|---|
| 需求理解经验化 | 需求到设计参数的转化缺乏标准化依据,解析结果因人而异;单型号需求结构化梳理需 3-5 人日 |
| 工程知识碎片化 | 设计规则、参数经验、优选单机清单等知识分散于专家经验与割裂的文档表格 |
| 设计方案难复用 | 同类型号常从零重复建模,分系统复用率约 30%-40%;总体架构方案生成需 2-4 周 |
| 追溯断裂与返工 | 上游参数变更需人工逐项排查,一次重大变更平均引发数十处人工核查 |
三、解决思路
方案由三层协同完成:数据层以知识图谱为核心,覆盖用户与场景、需求、功能、分系统、参数、设计规则、历史方案七大知识域,为每步推理提供知识约束;智能层由四大业务智能体沿数字主线单向流转,前一阶段的 SysML v2 模型产物作为后一阶段的结构化输入,采用“生成—校验—纠错”闭环迭代;基础层以 OMG SysML v2 为唯一真相源,承载需求结构化定义、架构统一表达与全链路追溯,基础层变更可反向触发重算。
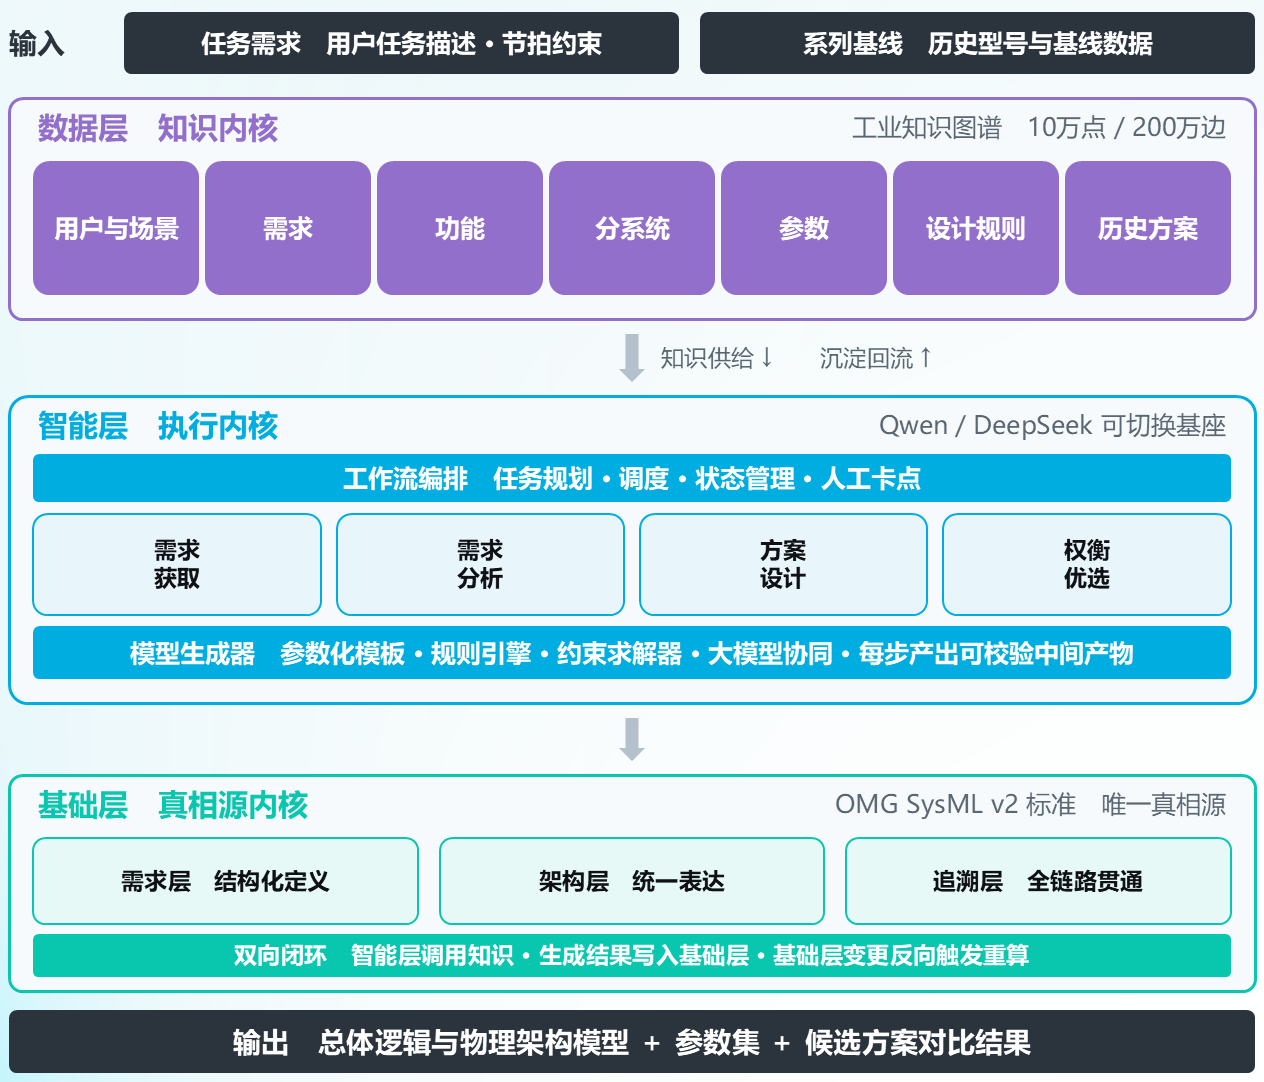
图1 总体方案架构
四、实施过程
四大业务智能体按以下顺序推进,每个阶段均设人工卡点:
| 阶段 | 主要工作 | 输出 | 人工卡点 |
|---|---|---|---|
| 需求获取 | 解析用户任务描述与节拍约束 | 结构化需求清单(SysML v2) | 需求清单确认 |
| 需求分析 | 需求转功能指标,关联图谱设计规则 | 功能分解与指标体系 | 功能指标评审 |
| 方案设计 | 生成分系统配置与总体架构候选方案 | 候选总体架构模型(逻辑 + 物理) | 架构方案评审 |
| 权衡优选 | 多候选方案对比评估与推荐 | 推荐方案 + 对比结果报告 | 最终方案选定 |
参数化模板生成器、规则引擎、约束求解器与 SysML v2 校验器经 MCP 协议接入,由智能体实际调用,完成分系统配置模板产出、参数区间与耦合关系检查、多方案候选生成及语法语义校验。
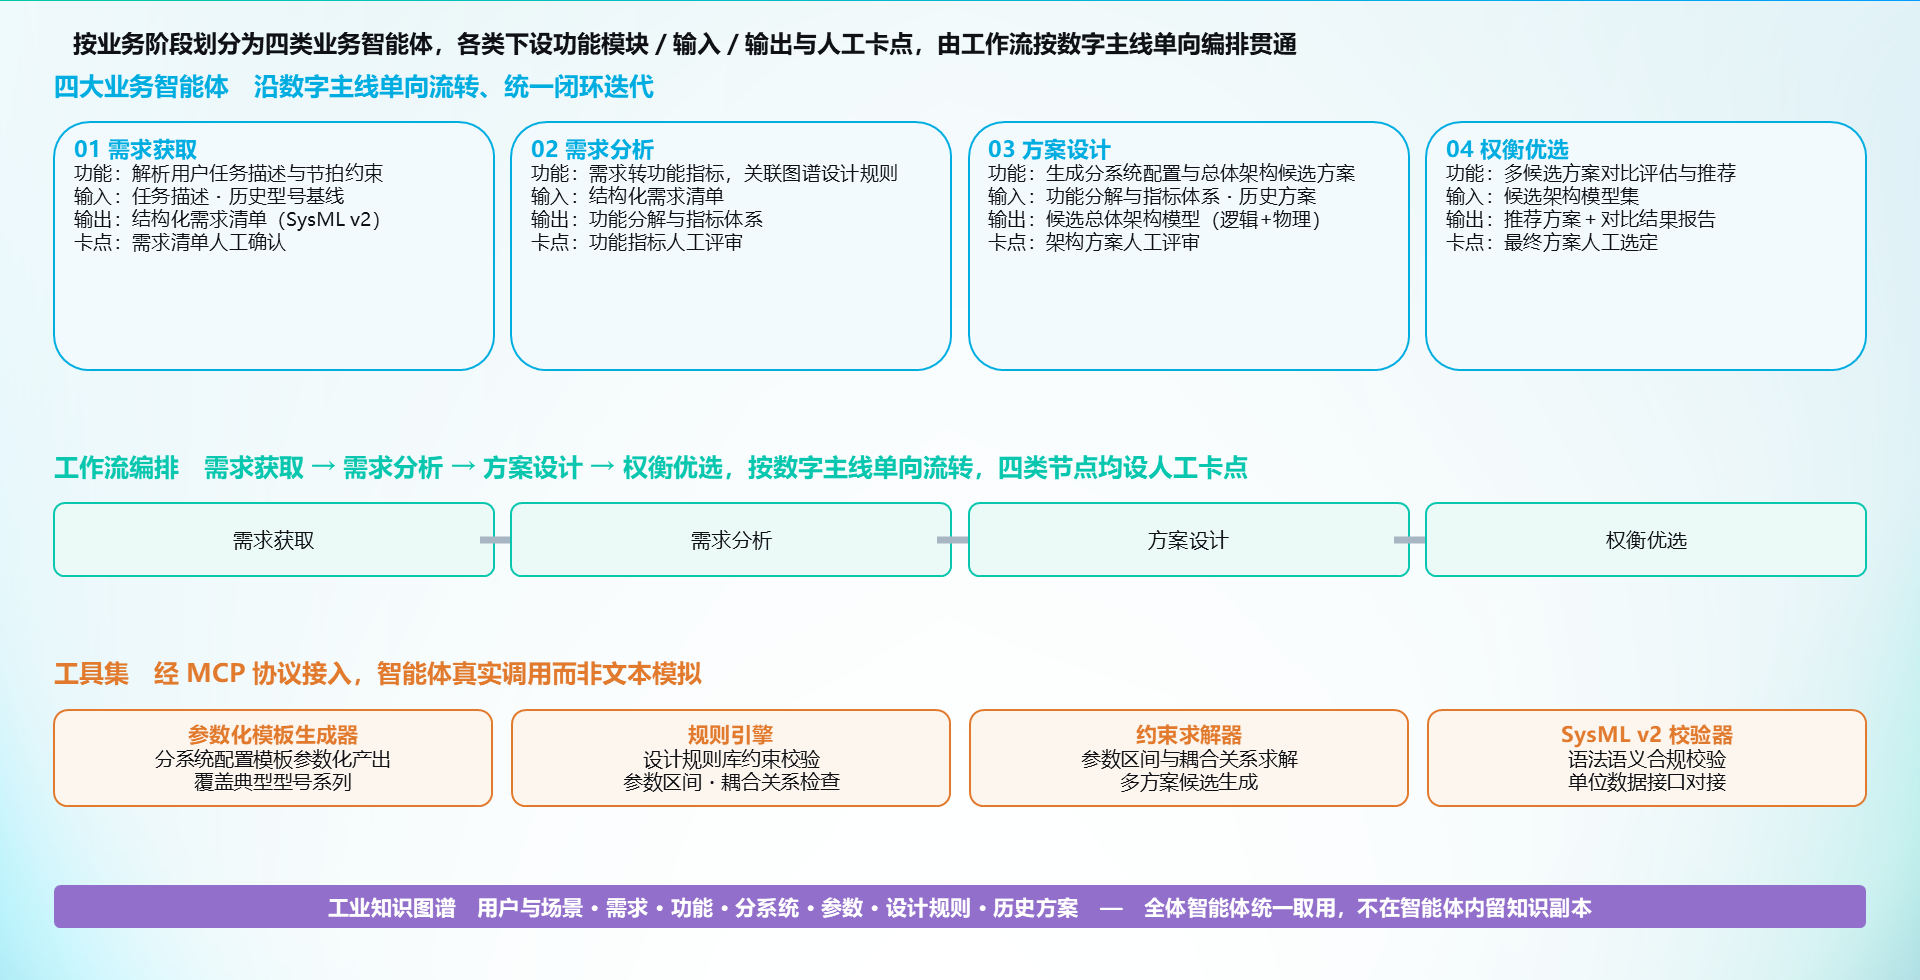
图2 业务智能体体系:四大业务智能体、工作流编排与 MCP 工具集
五、方案价值
| 痛点 | 应对方式 |
|---|---|
| 需求理解经验化 | 标准化解析范式,结果可复现、可传承 |
| 工程知识碎片化 | 知识图谱显式沉淀,形成组织级可复用资产 |
| 设计方案难复用 | 标准化模型表达,支撑方案检索、匹配与继承 |
| 追溯断裂与返工 | MBSE 全链路追溯,变更影响自动定位 |
**▪ 响应速度:**构型迭代由人工建模转为智能体生成加人工确认,方案调整更及时。
**▪ 方案广度:**可并行生成更多候选方案进行比选。
**▪ 能力沉淀:**设计经验沉淀进知识图谱,不因人员流动而流失。
**▪ 自主可控:**基于开放标准与国产开源大模型基座,支持私有化部署。
六、平台能力
**▪ 统一真相源:**以 SysML v2 贯通需求、架构与追溯,全体智能体统一取用知识图谱。
**▪ 知识图谱质量控制:**本体先行、分级来源、四关校验后入库,抽检合格率要求不低于 95%。
**▪ 人机协同:**四类人工卡点可触发、裁决、留痕。
**▪ 数据安全:**私有化部署为主,型号实例数据不出用户单位内网。